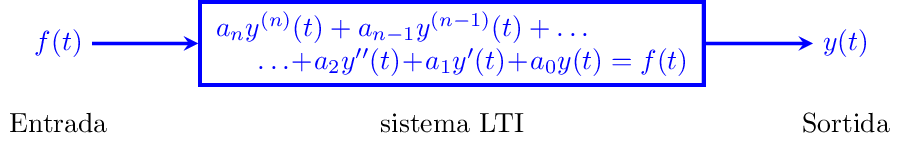
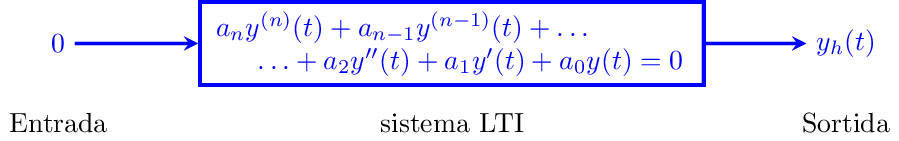
Una equació diferencial lineal amb coeficients constants es pot interpretar com un sistema LTI.
Recordem que a la Secció 2.6 vam definir què és un sistema LTI (lineal i invariant en el temps) i vam treballar amb sistemes LTI en el context de freqüències (passant del domini temps al domini freqüència mitjançant la transformada de Fourier), i, per tant, identificant-los com a filtres de freqüències.
Un sistema LTI actua sobre una funció (senyal) i dóna com a resultat un altra funció, amb les caraterístiques de ser lineal i invariant en el temps.
Una EDO lineal amb coeficients constants és un sistema LTI, on el terme independent de l’EDO és la entrada del sistema i la funció incògnita és la sortida corresponent.
El que caracteritza al sistema és la informació de l’equació homogènia, i la solució de l’EDO \(y(t)\) és la resposta del sistema per a una excitació externa \(f(t)\text{.}\)
Si no li apliquem excitació externa al sistema (\(f(t)=0\)), el que tenim és una EDO homogènia. La solució d’aquesta equació, \(y_h(t)\text{,}\) és la resposta lliure del sistema.
Subsecció3.7.1Estabilitat de les EDOs lineals amb coeficients constants
Ens plantejem analitzar el comportament a llarg termini de les solucions i caracteritzar l’estabilitat de les EDOs lineals amb coeficients constants.
Per això, primer analitzem el comportament d’una solució de la EDO per aïllat, i desprès combinem el comportament de totes les solucions de la EDO, i analitzem les conseqüències per a la estabilitat de tota la EDO.
Subsubsecció3.7.1.1Estabilitat d’una solució
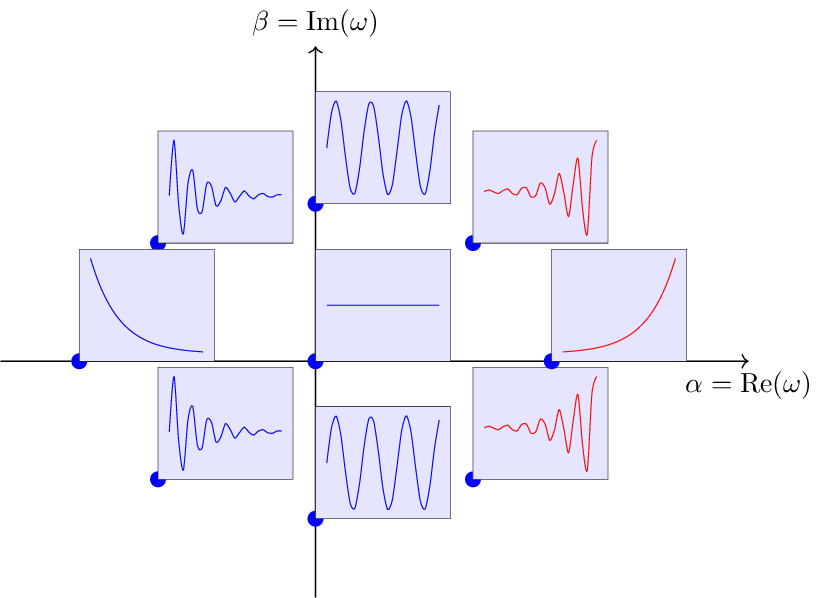
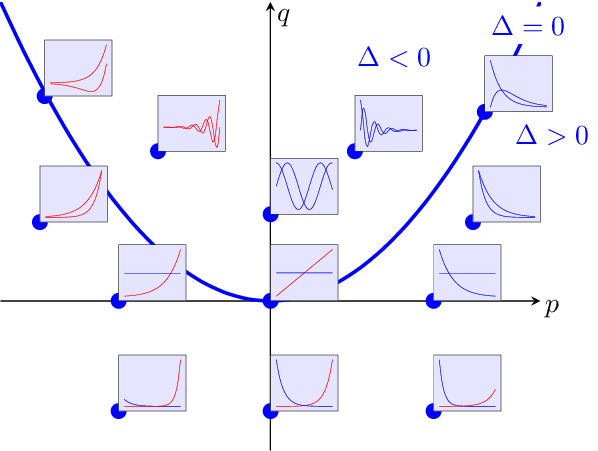
A la figura següent podem veure com es comporten les solucions d’una EDO homogènia, que recordem tenen la forma \(y(t)=e^{\omega t} = e^{(\alpha+\beta\ii)t}\) per a diferents valors d’\(\alpha\) i \(\beta\text{.}\)
Figura3.7.1.El comportament d’una solució \(y(t)=e^{\omega t} = e^{(\alpha+\beta\ii)t}\) d’una EDO homogènia per a diferents valors d’\(\alpha\) i \(\beta\text{,}\) on \(\omega=\alpha+\beta\ii\) és l’arrel corresponent de l’equació característica.
Podem veure que quan \(t\to\infty\text{,}\)
si \(\alpha=\mathrm{Re}(\omega) < 0\text{,}\) la solució s’aproxima a zero;
si \(\alpha=\mathrm{Re}(\omega) \le 0\text{,}\) la solució és estable;
si \(\alpha=\mathrm{Re}(\omega)> 0\text{,}\) la solució "explota".
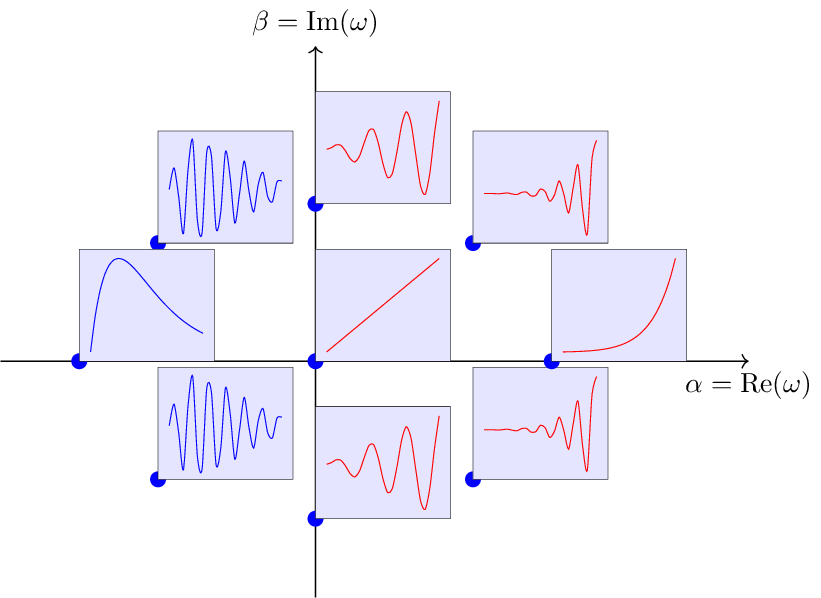
Ara, no hem d’oblidar que a vegades les solucions de l’equació característica tenen multiplicitat. Això pot afectar l’estabilitat de les solucions. Sense entrar en detalls, només mostrem aquí el comportament de les solucions del tipus \(y(t) = t e^{\omega t} = te^{(\alpha + \beta\ii)t}\) que sorgeixen quan la multiplicitat de l’arrel \(\omega=\alpha+\beta\ii\) es dos o encara més gran.
Figura3.7.2.El comportament d’una solució \(y(t)=t e^{\omega t} = t e^{(\alpha+\beta\ii)t}\) d’una EDO homogènia per a diferents valors d’\(\alpha\) i \(\beta\text{,}\) on \(\omega=\alpha+\beta\ii\) és l’arrel corresponent de l’equació característica que té multiplicitat \(\ge 2\).
Com podem comprobar, en aquest cas necessitem que \(\alpha<0\) estrictament per a tenir estabilitat de la solució.
Subsubsecció3.7.1.2Estabilitat d’una EDO sencera
Ara que entenem l’estabilitat d’un solució per aïllada, podem donar una noció d’estabilitat de totes les solucions de una d’EDO sencera.
Definició3.7.3.
Considerem que hi ha estabilitat a la EDO si dues solucions qualsevol \(y_1(t)\) i \(y_2(t)\) que comencen prou pròximes en \(t=0\text{,}\) es mantenen pròximes per a \(t>0\text{:}\)
la l’estabilitat és asimptòtica. En aquest cas, les dues solucions tendeixen a ser la mateixa per a valors de \(t\) prou grans.
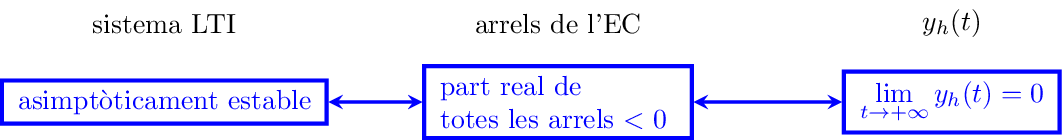
L’estabilitat de les EDOs lineals amb coeficients constants (dels sistemes LTI determinats per les EDOs), depen de l’equació homogènia, és a dir, de les arrels de l’equació característica (EC), i es determina de la forma següent:
Si la part real de totes les arrels de l’EC és \(< 0\text{,}\) el sistema és asimptòticament estable.
Si la part real d’alguna de les arrels de l’EC és \(> 0\text{,}\) o bé és 0 amb multiplicitat \(\ge 2\text{,}\) el sistema és inestable.
Si la part real d’algunes de les arrels simples és 0 i la part real de la resta de les arrels és \(< 0\text{,}\) el sistema és estable però no asimptòticament estable.
Subsubsecció3.7.1.3Estabilitat asimptòtica d’una EDO
Definició3.7.4.
Considerem que hi ha estabilitat asimptòtica a la EDO si totes les arrels de l’EC tenen part real \(< 0\text{.}\)
Això es equivalent a dir que totes les funcions de la base de solucions de l’EDO homogènia tendeixen a 0 quan \(t\) tendeix a infinit, tal com veurem a continuació.
Les funcions de la base de solucions són de la forma
Si el sistema és asimptòticament estable, \(\lambda\) (arrel real de l’EC) és negativa i \(\alpha\pm \beta j\) (arrels complexes de l’EC) tenen part real negativa, és a dir, \(\lambda < 0\) i \(\alpha <0\text{.}\) Si el coeficient de les exponencials és negatiu, totes les exponencials tendeixen a 0 i això es manté quan multipliquem per una potència i/o un sinus o cosinus:
podem suposar que \(a_2\ne 0\) (atès que altrament no sería d’ordre 2), i dividir tota l’equació entre \(a_2\text{.}\) Posant uns noms nous \(p=a_1/a_2\text{,}\)\(q=a_0/a_2\) als paràmetres, arribem a la formulació
Per a sistemes asimptòticament estables, ens plantjem com es comporta la resposta del sistema per a una excitació \(f(t)\text{.}\) Aquesta resposta és la solució general d’una EDO no homogènia:
on \(y_h(t)\) és la solució general de l’equació homogènia i \(y_p(t)\) una solució particular de l’equació no homogènia.
A mesura que \(t\) es fa gran, els valors de \(y_h(t)\) són cada vegada més petits i tenen menys importància en la solució \(y(t)\text{.}\) Així, podem considerar que \(y_h(t)\) representa el règim transitori de la solució i, el règim permanent, per a valors de \(t\) prou grans, ve caracteritzat per \(y_p(t)\text{.}\)
Per tant, totes les solucions que s’obtenen de la solució general \(y(t)\) amb valors particulars de les constants arbitràties de \(y_h(t)\text{,}\) arribarà un moment, per a \(t\) prou gran, que seran totes quasi iguals al terme \(y_p(t)\) que és comú a totes les solucions.